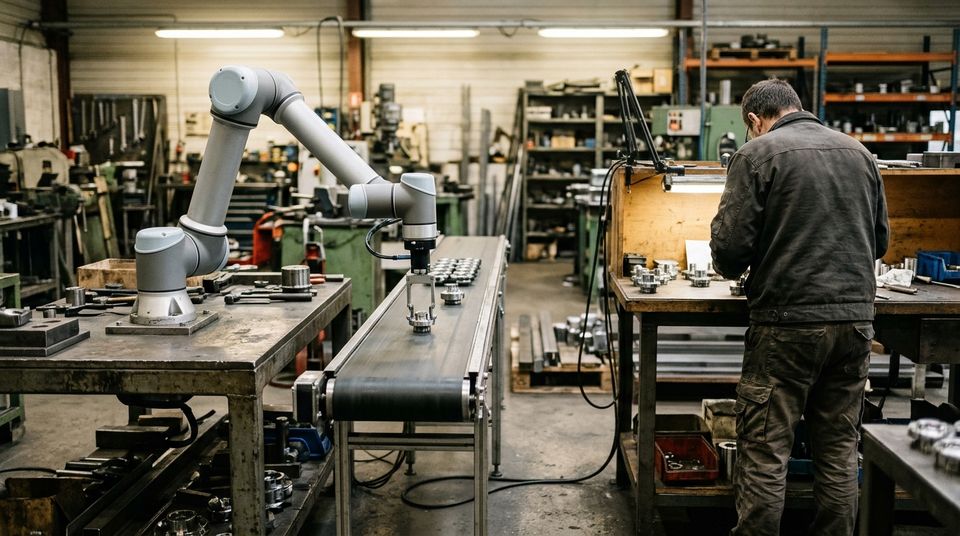
Le premier cobot que j'ai vu tourner sur une ligne, personne ne le regardait. C'était le meilleur signe. Il prenait des pièces dans un bac, les posait sur un convoyeur, et l'opératrice qui travaillait à cinquante centimètres continuait son contrôle visuel comme s'il n'existait pas. Pas de cage, pas de barrière immatérielle, pas de clé à tourner pour entrer dans la zone. Un bras gris qui faisait son travail à côté d'elle.
C'est ça, un cobot. Un robot collaboratif, conçu pour partager l'espace de travail avec un humain. Le reste, ce sont des détails, mais des détails qui comptent beaucoup le jour où on veut en installer un.
Ce que veut dire « collaboratif »
Le mot vient de l'anglais collaborative robot. Un robot industriel classique travaille dans une cellule fermée : grillage, portes à interverrouillage, barrières immatérielles. Dès qu'un humain entre, le robot s'arrête. Il est rapide, puissant, précis, et dangereux de près.
Le cobot est pensé pour l'inverse. Il travaille sans enceinte, au contact possible de l'opérateur. Pour que ce soit acceptable, il embarque des fonctions de sécurité : limitation de vitesse et de force, détection de contact, arrêt surveillé quand quelqu'un approche. Les normes de référence sont l'ISO 10218 pour la sécurité des robots industriels, et la spécification technique ISO/TS 15066, qui traite précisément des applications collaboratives. Elles sont tenues par l'ISO, et l'INRS publie de quoi les lire sans être ingénieur.
Un détail que les plaquettes oublient : c'est l'application qui est collaborative, pas le robot. Un cobot qui manipule un couteau reste dangereux. Un cobot qui porte une pièce lourde au niveau du visage aussi.
Les quatre façons de travailler ensemble
On distingue généralement quatre modes de collaboration. Je les ai tous vus, pas tous bien réglés.
L'arrêt de sécurité surveillé
Le robot travaille seul, et s'arrête quand l'opérateur entre dans la zone partagée. Il reprend quand l'humain sort. C'est le mode le plus simple, souvent utilisé pour un chargement manuel ponctuel.
Le guidage à la main
L'opérateur prend le bras et le déplace. Le cobot suit. On s'en sert pour apprendre une trajectoire, ou pour assister un geste pénible : le robot porte, l'humain dirige.
La surveillance de vitesse et de distance
Des capteurs mesurent la distance entre le robot et la personne. Plus elle approche, plus le robot ralentit, jusqu'à l'arrêt. C'est le mode qui permet de vraiment travailler côte à côte sans s'arrêter toutes les trente secondes.
La limitation de puissance et de force
Le robot est conçu pour que, s'il touche quelqu'un, la force reste en dessous de seuils jugés tolérables. C'est ce mode qui a fait la réputation des cobots. C'est aussi celui qui impose les limites les plus nettes sur la vitesse et la charge.
Cobot et robot industriel, la vraie différence sur une ligne
Sur le papier, la différence tient à la sécurité. Sur le terrain, elle tient à trois choses.
La cadence d'abord. Un cobot qui limite sa force va moins vite. Pour une application à haute cadence, palettisation lourde ou soudure en série, le robot industriel en cellule reste plus productif. Mettre un cobot là où il faudrait un robot, c'est payer moins cher pour produire moins.
La charge ensuite. Les cobots du marché portent des charges modestes par rapport aux gros robots articulés. Les fiches techniques des fabricants donnent la charge utile maximale : elle baisse quand le bras s'étend, et elle inclut l'outil en bout de bras, qu'on oublie souvent de compter.
L'implantation enfin. C'est là que le cobot gagne. Pas de cage, donc moins de surface au sol. Un poids souvent assez faible pour le déplacer d'un poste à l'autre sur un chariot. Une programmation par démonstration qui permet à un technicien de modifier une tâche sans attendre l'intégrateur. Pour une PME qui change de série souvent, c'est précieux.
Pour mettre les deux familles côte à côte, j'ai fait le tableau que j'aurais voulu avoir :
| Critère | Robot industriel en cellule | Cobot |
|---|---|---|
| Protection | Enceinte, portes interverrouillées | Fonctions de sécurité embarquées, analyse de risques de l'application |
| Vitesse | Élevée | Limitée près de l'opérateur |
| Charge | De légère à très lourde | Plutôt légère |
| Implantation | Fixe, emprise au sol importante | Compacte, parfois mobile |
| Programmation | Spécialiste, langage du constructeur | Souvent par démonstration, plus accessible |
Ce que j'ai vu marcher
Les meilleures applications que j'ai vues avaient un point commun : une tâche répétitive, légère, pénible pour le corps, juste à côté d'un humain qui gardait la partie intelligente du travail. Le vissage en série sur un poste de montage. Le chargement d'une machine-outil pendant que l'opérateur contrôle les pièces. La pose de pièces sur un convoyeur. Le cobot prend le geste qui use, la personne garde l'œil.
Sur ce point, le lien avec les troubles musculo-squelettiques est direct. Un geste répété des milliers de fois par jour, c'est exactement ce qu'on peut confier à un bras. À condition de ne pas recréer un autre geste pénible à côté, par exemple en obligeant l'opérateur à se pencher pour alimenter le cobot.
Ce que j'ai vu rater
Le cobot acheté parce qu'il était à la mode, sans tâche précise derrière. Il a passé six mois sur son chariot, dans un coin, avec sa housse.
Le cobot installé sans analyse de risques sérieuse, au motif qu'il est « collaboratif ». Puis un outil en bout de bras avec une arête vive, à hauteur de visage. Personne ne s'est blessé, mais l'audit l'a vu tout de suite.
Le cobot qu'on a voulu faire aller aussi vite qu'un robot. On a désactivé une partie des limitations, on a mis un grillage autour. On avait payé un cobot pour en faire un petit robot industriel moins performant.
Les questions à poser avant d'en installer un
Je n'ai pas de méthode miracle, mais quelques questions qui évitent les gros ratés :
- Quelle tâche précise, avec quelle cadence et quelle charge, outil compris ?
- Qui travaille à côté, et à quelle distance, pendant combien de temps ?
- Qu'est-ce qui reste dangereux dans l'application : outil, pièce, pincement contre une table ?
- Qui modifie le programme quand la série change, et avec quelle formation ?
- Que fait-on des gens dont le poste change ? Le cobot qui arrive sans qu'on en parle à l'équipe démarre mal.
Pour comparer avec les autres solutions d'automatisation et leurs coûts complets, notre article sur le robot industriel détaille les familles de robots, et celui sur le SCADA montre comment tout ça se supervise une fois en ligne.
Ce que je ne fais pas
Je ne recommande aucune marque de cobot, et je ne suis pas intégrateur. Pour une installation, l'analyse de risques se fait avec un intégrateur qualifié et le service de prévention, en s'appuyant sur les normes ISO 10218 et ISO/TS 15066 et sur les guides de l'INRS. Ce que vous lisez ici, c'est ce qu'un ancien chef d'équipe a vu fonctionner, et parfois dérailler, à côté des gens.
D'autres retours d'atelier sur ce terrain : la rubrique Automatisation et robotique.
Quiz d'atelier
Cobot ou robot : testez-vous
Qu'est-ce qui rend une installation « collaborative » ?
- Le robot seul, quel que soit l'outil
- L'application entière, outil et pièce compris
- La couleur du bras
C'est expliqué dans Ce que veut dire « collaboratif »
Un cobot qui manipule un outil coupant reste dangereux : c'est l'application qui est collaborative.Quel mode fait ralentir le robot quand une personne s'approche ?
- Le guidage à la main
- La surveillance de vitesse et de distance
- L'arrêt de sécurité surveillé
C'est expliqué dans La surveillance de vitesse et de distance
Des capteurs mesurent la distance : plus elle diminue, plus le robot ralentit.Pour une palettisation lourde à haute cadence, que retenir ?
- Le cobot est toujours plus productif
- Le robot industriel en cellule reste plus adapté
- Les deux se valent
C'est expliqué dans Cobot et robot industriel, la vraie différence sur une ligne
Un cobot qui limite sa force va moins vite et porte moins lourd.Dans la charge utile d'un cobot, qu'oublie-t-on souvent de compter ?
- L'outil en bout de bras
- Le câble d'alimentation
- La couleur de la pièce
C'est expliqué dans Cobot et robot industriel, la vraie différence sur une ligne
La charge utile inclut l'outil, et elle baisse quand le bras s'étend.
À lire ensuite : Robot industriel : types, applications et coûts
On nous demande souvent
Qu'est-ce qu'un cobot ?
Un robot conçu pour partager un espace de travail avec un opérateur, sans barrière physique, grâce à des fonctions de sécurité qui limitent sa vitesse, sa force ou l'arrêtent au contact.
Un cobot remplace-t-il un robot industriel ?
Non. Il prend des tâches légères et variées près de l'opérateur ; les cadences élevées et les charges lourdes restent l'affaire du robot industriel en cellule.
Un cobot est-il dangereux ?
Il peut l'être si l'application l'est : un outil coupant ou une pièce lourde restent dangereux même portés par un cobot. C'est l'analyse de risques de l'application entière qui décide.
Faut-il savoir programmer pour utiliser un cobot ?
Beaucoup de cobots s'apprennent par démonstration, en guidant le bras à la main. Pour une application de production, un intégrateur ou un technicien formé reste nécessaire.
Faire résumer cette page par un assistant IA
Le lien ouvre l'assistant avec la demande pré-remplie ; seule l'adresse de la page lui est transmise.